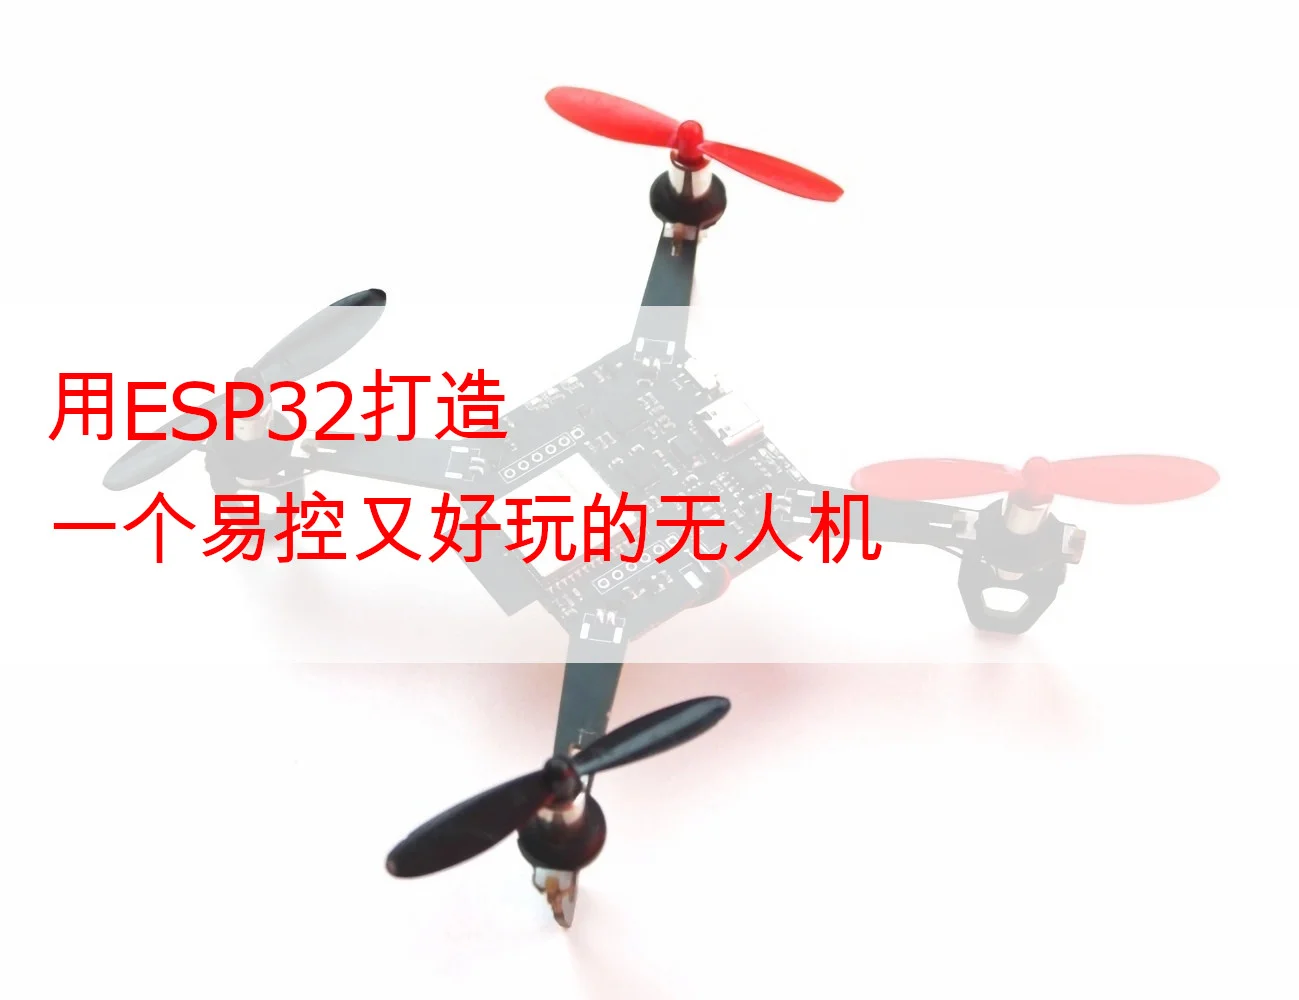
 ESP32
用ESP32打造一个易控又好玩的无人机
无人机(Drone)是科技爱好者的最爱,而用ESP32开发一个属于自己的无人机,不仅成本低,还能带来满满的成就感!ESP32是一款功能强大的微控制器,集成了Wi-Fi和蓝牙功能,非常适合DIY无人机项目。本文将为您介绍如何用ESP32打造一个易于控制且用户体验优秀的无人机,推荐几个热门项目,并分享搭建步骤和实用建议。无论你是初学者还是有一定经验的创客,这篇文章都能帮你快速上手!
为什么选择ESP32做无人机?
ESP32以其低成本(约30-60元人民币)、强大性能(双核240MHz处理器)和内置Wi-Fi/蓝牙功能,成为DIY无人机的理想选择。相比传统的STM32控制器,ESP32更适合预算有限的爱好者,同时支持丰富的传感器(如MPU6050),可以实现稳定的飞行控制。以下是它的几大优势:
-
Wi-Fi控制:通过手机或电脑远程控制,无需额外发射器。
-
开源生态:大量开源项目和社区支持,文档丰富。
-
扩展性强:支持多种传感器(如气压计、光流传感器),可实现高度保持或位置保持等高级功能。
-
轻便小巧:适合打造小型室内或室外无人机。
接下来,我们将推荐两个简单易上手、用户体验出色的ESP32无人机项目,并教你如何开始!
推荐项目一:ESP-Drone(Espressif官方项目)
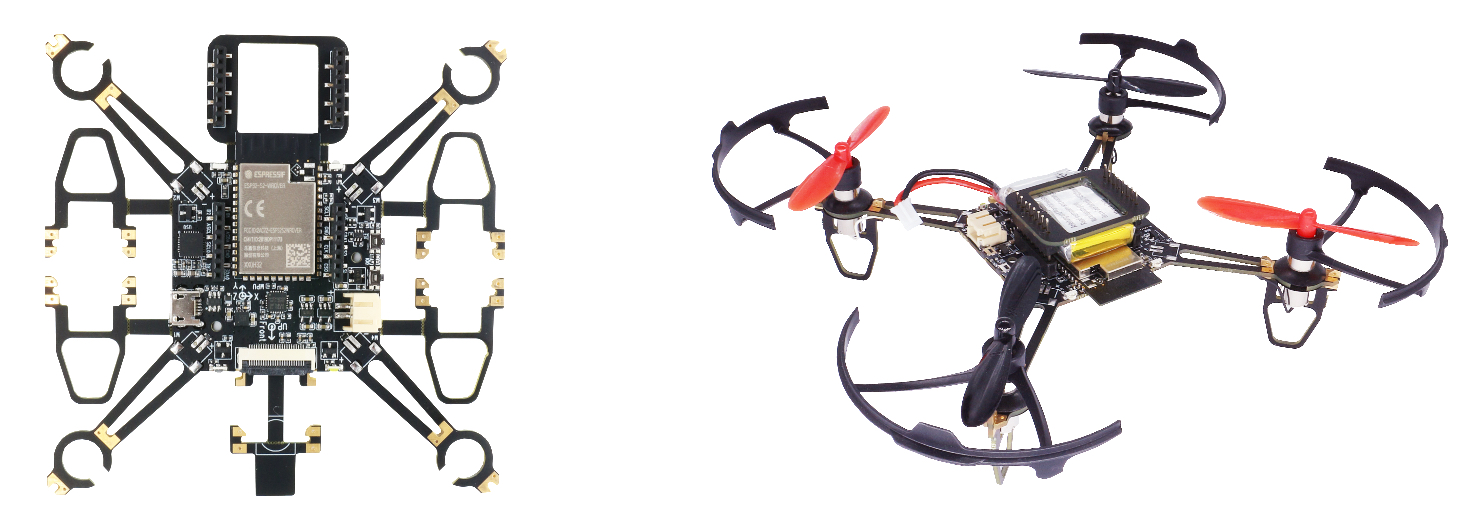
项目简介:ESP-Drone是Espressif(乐鑫科技)推出的官方开源无人机项目,专为STEAM教育设计,适合初学者。它支持ESP32、ESP32-S2和ESP32-S3模块,提供了手机App和游戏手柄控制,飞行模式多样,文档完善。
为什么适合初学者?
- 易于控制:
通过手机App(支持Android和iOS)或游戏手柄(配合cfclient软件)控制,界面简单直观,包含一键起飞/降落和方向控制。
提供多种飞行模式:
-
稳定模式:保持无人机平稳飞行,适合新手。
-
高度保持模式:自动维持固定高度(需加装气压传感器)。
-
位置保持模式:固定位置悬停(需光流和TOF传感器)。
默认设置对新手友好,例如最大滚转/俯仰角15°,最大推力90%,确保飞行平稳。 用户体验:
-
硬件设计简洁,主板集成ESP32和MPU6050传感器,扩展板支持额外功能,组装不复杂。
-
App提供实时状态反馈,如连接状态(绿色LED快闪)、低电量警告(红色LED),让用户一目了然。
-
无人机自建Wi-Fi热点(SSID:ESP-DRONE_XXXX,密码:12345678),无需外部网络,连接方便。
-
支持调试工具(如cfclient),可查看飞行数据(如角度、推力),帮助优化性能。
文档支持:
-
Espressif提供详细的官方文档(ESP-Drone文档),涵盖硬件组装、固件烧录和App设置。
-
GitHub社区活跃,问题可快速得到解答。
需要注意什么?
-
基础套件仅包含MPU6050传感器,飞行可能略不稳定,建议加装气压传感器(约30-50元)以启用高度保持模式。
-
手机App在某些Android设备上可能有安装问题,建议提前测试或用备用设备。
-
项目自2022年12月后更新较少,但社区仍在维护。
成本:约300-600元(视传感器和扩展板而定) 推荐人群:初学者、教育工作者、希望快速上手的爱好者
推荐项目二:Circuit Digest的WiFi控制无人机
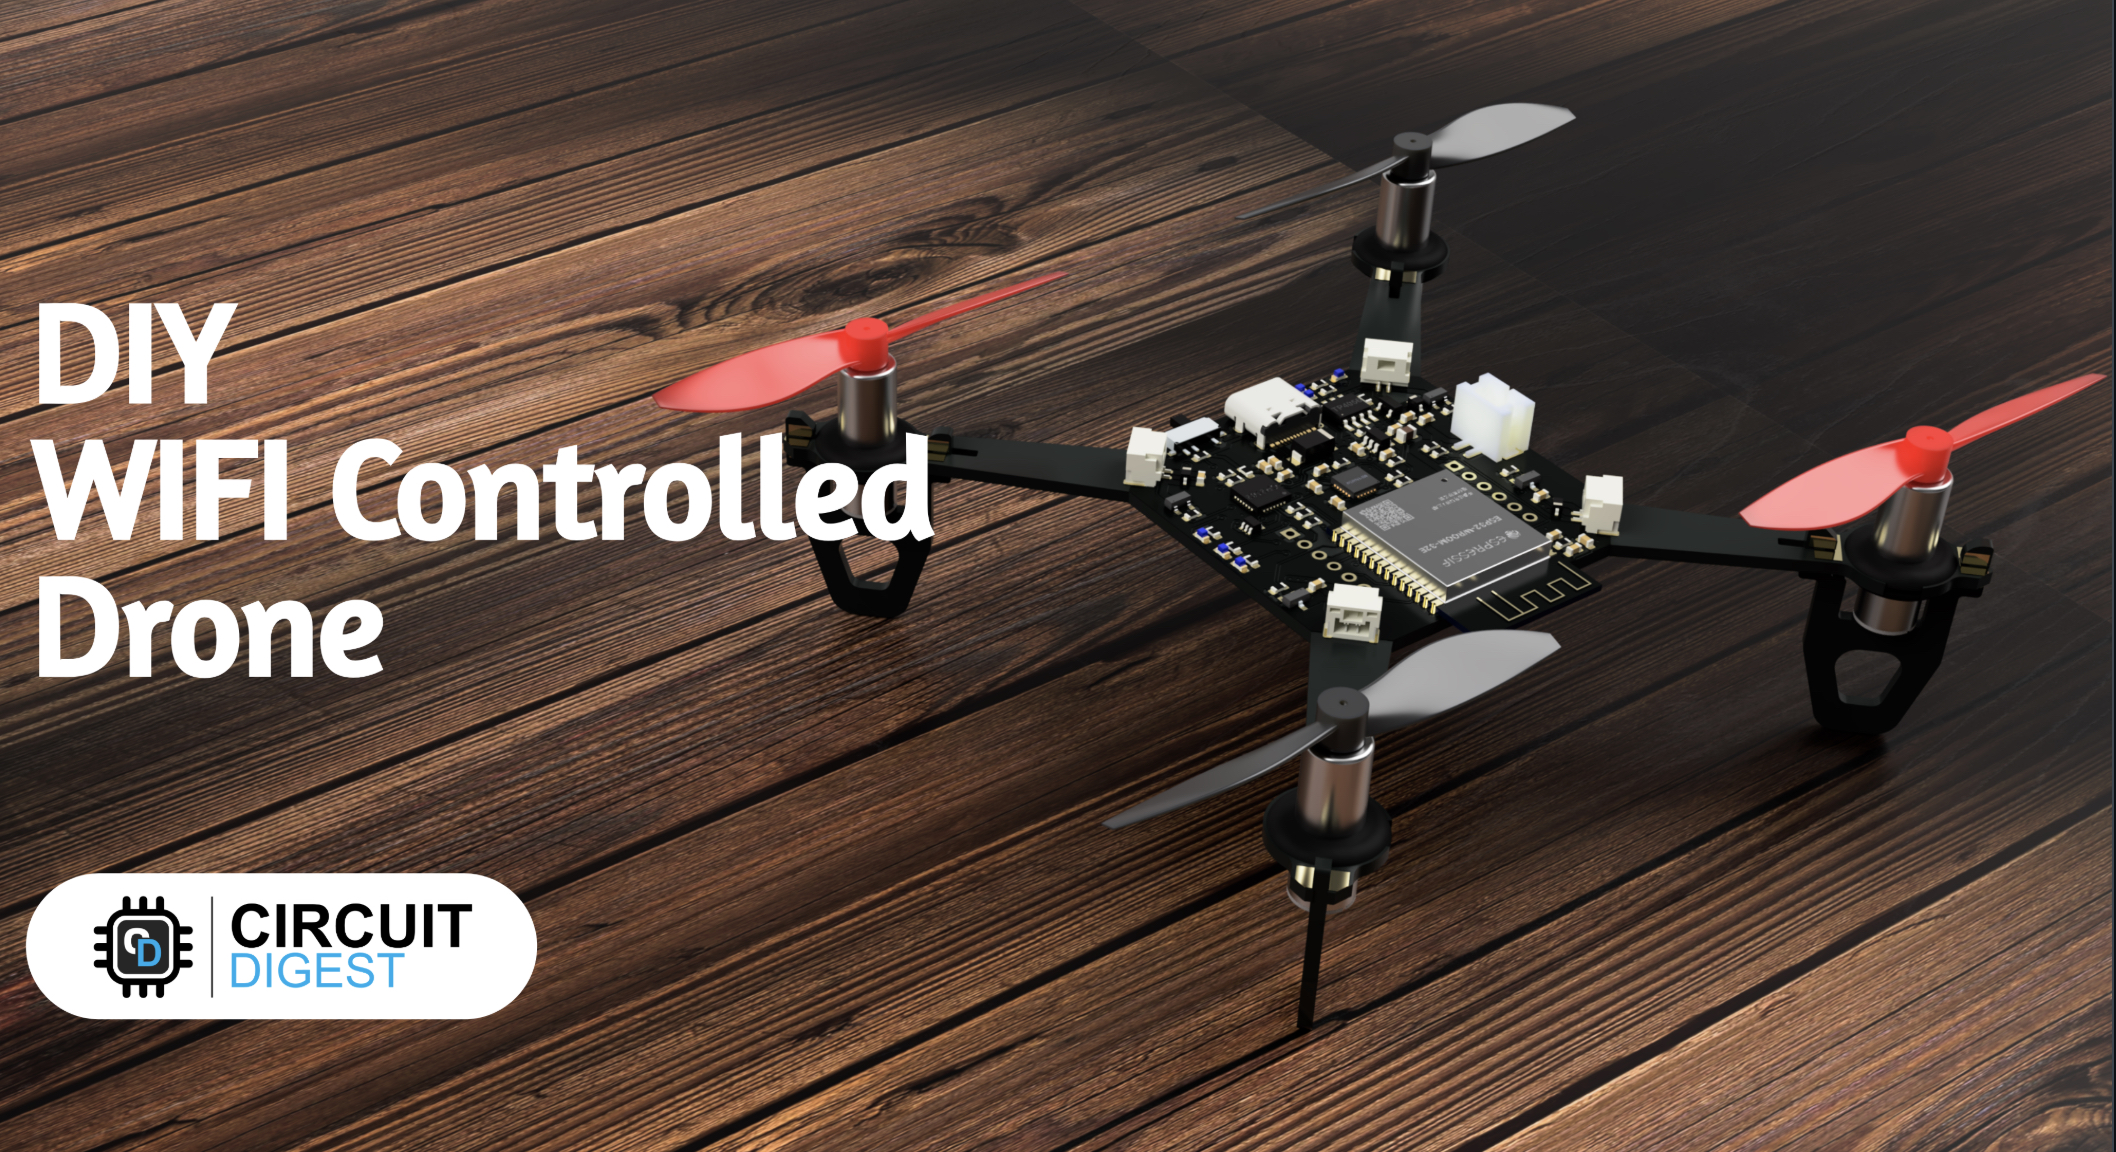
项目简介:这是Circuit Digest发布的一个DIY无人机项目,基于ESP32,注重智能手机控制和紧凑设计。它使用定制PCB,简化组装,适合喜欢动手实践的创客。
为什么值得一试?
- 易于控制:
通过ESP-Drone App控制,界面包含连接按钮、起飞/降落摇杆和方向控制,操作直观。
-
使用MPU6050传感器实现基础稳定控制,适合室内或小型场地飞行。
-
固件基于ESP-Drone(ESP-IDF 4.4.5),支持预编译版本,减少配置麻烦。
用户体验:
-
紧凑的PCB设计集成ESP32、MPU6050和电机驱动,无需3D打印框架,组装更简单。
-
内置电池充电器和USB-C接口,方便充电和调试。
-
LED指示灯提供状态反馈:蓝色(传感器校准)、绿色(Wi-Fi连接)、红色(低电量),让用户随时掌握无人机状态。
-
开源固件和PCB原理图(GitHub链接)允许自定义,例如添加高度保持模块。
文档支持:
- Circuit Digest提供详细教程(WiFi控制无人机教程),包括电路设计、PCB组装和固件烧录,适合有基础的爱好者。 成本透明,零件总价约1100印度卢比(约100-150元人民币),性价比高。
需要注意什么?
-
需要一定的焊接和PCB组装经验,初学者可能觉得稍复杂。
-
基础版本稳定性依赖MPU6050,建议加装气压传感器提升飞行体验。
-
相比ESP-Drone,高级功能较少,但更轻便,适合小型项目。 成本:约100-150元(核心零件:ESP32约20元,MPU6050约10元) 推荐人群:有一定电子基础的爱好者、喜欢紧凑设计的创客
如何开始你的ESP32无人机项目?
无论选择ESP-Drone还是Circuit Digest的WiFi无人机,以下是通用的搭建步骤和实用建议,帮助你快速打造一个易控的无人机!
步骤1:准备所需零件
以下是典型ESP32无人机的核心组件:
-
ESP32模块:推荐ESP32-S3(约30-50元),性能更强。 IMU传感器:MPU6050(约10-20元),用于姿态稳定。
-
电机和螺旋桨:无刷电机或无芯电机(4个,约50-100元),搭配小型螺旋桨。
-
电池:150-450mAh LiPo电池(25C以上放电率,约20-50元)。
-
PCB或开发板:定制PCB(ESP-Drone或Circuit Digest提供原理图)或面包板用于原型。
-
可选传感器:气压计(如BMP280,约30元)用于高度保持,光流传感器用于位置保持。
-
其他:MOSFET(如SI2302)、电调(ESC)、连接线、焊接工具。
-
建议:从可靠供应商(如淘宝、京东或国际平台如DigiKey)购买,确保零件质量。预算约200-500元即可起步。
步骤2:组装硬件
-
焊接PCB:根据项目原理图(如ESP-Drone的参考设计),将ESP32、MPU6050和电机驱动焊接到PCB上。确保接线牢固,避免短路。
-
安装电机和螺旋桨:将4个电机固定在框架上,注意螺旋桨方向(前后不同颜色便于区分)。
-
连接电池:使用LiPo电池并检查电压,确保安全充电。
-
校准传感器:开机后将无人机放在水平面上,校准MPU6050以减少漂移。 建议:初次组装时拍摄每一步照片,便于排查问题。添加LED灯(如RGB灯)可提升视觉反馈。
步骤3:烧录固件
- 下载固件:
ESP-Drone:从GitHub获取,使用ESP-IDF(推荐v5.0)。
- Circuit Digest:从GitHub下载预编译固件。
安装ESP-IDF:按照Espressif官方指南配置开发环境(Windows/Linux/Mac均可)。 烧录固件:通过USB-C将ESP32连接到电脑,使用ESP-IDF命令烧录固件。 配置Wi-Fi:确保无人机创建Wi-Fi热点,记录SSID和密码。 建议:初学者可直接使用预编译固件,省去编译步骤。如需自定义,可调整PID参数优化飞行稳定性。
步骤4:设置控制App
- 下载App:
ESP-Drone:Android(PGYER)或iOS(App Store)。
- Circuit Digest:使用相同App或自定义Python控制脚本。
连接Wi-Fi:手机连接无人机热点(默认密码12345678)。 测试控制:检查App界面,测试起飞、降落和方向控制,确保响应灵敏。 建议:在宽敞室内测试,关闭App后台刷新以减少延迟。如遇连接问题,尝试更换手机或检查Wi-Fi信号。
步骤5:飞行测试与优化
- 飞行前检查:
确保无人机水平放置,LED指示正常(绿色快闪表示连接)。
-
检查电池电量,螺旋桨安装正确。
-
测试推力和方向响应。
首次飞行:
-
在空旷区域(如室内或无风户外)测试,保持低高度(1-2米)。
-
使用稳定模式,观察是否有漂移或抖动。
优化性能:
-
如果飞行不稳,检查MPU6050校准,或在固件中添加50样本中值滤波器以减少传感器噪声。
-
调整PID参数(通过cfclient或App)以优化滚转、俯仰和偏航响应。
-
加装气压传感器以启用高度保持模式。 建议:记录每次飞行的表现,逐步调整参数。加入社区(如Reddit的r/esp32或Hackaday.io)获取优化建议。
实用建议与注意事项
- 提升控制稳定性:
MPU6050传感器噪声可能导致漂移,建议用中值滤波或升级到MPU9250。
- 加装气压计(如BMP280)实现高度保持,成本低且效果显著。
增强用户体验:
-
使用不同颜色的螺旋桨区分前后,提升方向感。
-
添加RGB LED灯,提供更多状态反馈(如低电量闪烁)。
-
如果Wi-Fi范围有限(约50米),可升级高增益天线或探索433MHz模块。
安全第一:
-
始终在飞行前检查电机方向和螺旋桨安装。
-
避免在人群或障碍物附近飞行,使用螺旋桨保护罩。
-
学习LiPo电池安全充电和存储知识,避免过放或短路。
社区资源:
-
加入ESP-Drone的GitHub讨论或Circuit Digest的评论区,获取最新更新。
-
参考Hackaday.io的ESP32无人机项目,寻找灵感。
-
在B站或YouTube搜索“ESP32 Drone”,观看DIY视频教程。
结语
用ESP32打造一个易控又好玩的无人机,不仅能提升你的动手能力,还能让你体验飞行的乐趣!ESP-Drone适合追求简单和官方支持的初学者,而Circuit Digest的WiFi无人机则为喜欢DIY的创客提供了紧凑的解决方案。无论选择哪个项目,准备好零件、跟随教程、不断测试优化,你就能拥有一架属于自己的无人机!
想马上开始?访问ESP-Drone文档或Circuit Digest教程,动手试试吧!如果你有具体问题,比如零件采购、固件调试或飞行优化,欢迎留言,我会帮你解答!
零件采购指南与成本预算
核心零件清单
| 零件 | 规格 | 参考价格 | 采购建议 |
|---|---|---|---|
| ESP32开发板 | ESP32-WROOM-32 | 30-60元 | 选择带排针的版本,便于焊接 |
| MPU6050模块 | 六轴传感器 | 15-25元 | 必选,基础飞行稳定 |
| BMP280气压计 | 气压传感器 | 20-35元 | 推荐,高度保持 |
| 空心杯电机 | 720或8520规格 | 8-15元/个 | 4个,选择配对套装 |
| 螺旋桨 | 55mm或75mm | 10-20元/套 | 正反桨各4个,多备几套 |
| LiPo电池 | 3.7V 600-1000mAh | 40-80元 | 2-3块,备用电池 |
| 机架 | 3D打印或购买 | 50-150元 | 可选,自己打印更便宜 |
总预算:300-800元(根据配置不同)
采购渠道推荐
国内采购:
- 淘宝/天猫:搜索”ESP32无人机套件”,找评价好的店铺
- 立创商城:电子元器件,质量有保障
- 华强北:线下采购,价格实惠
省钱技巧:
- 购买套件比单独采购便宜20-30%
- 关注双11、618等促销活动
- 加入创客群,拼单采购降低运费
PID参数调优实战
什么是PID参数?
PID控制器是无人机飞行稳定的核心:
- P(比例):响应速度,值越大响应越快但容易震荡
- I(积分):消除稳态误差,值过大导致超调
- D(微分):抑制震荡,值过大对噪声敏感
调参步骤
1. 初始设置
通过cfclient连接无人机,找到PID配置界面:
Roll PID: P=0.5, I=0.05, D=0.1
Pitch PID: P=0.5, I=0.05, D=0.1
Yaw PID: P=1.0, I=0.1, D=0.0
2. 调P值
- 从低值开始(0.3),逐渐增加
- 观察无人机是否能快速响应但不震荡
- 推荐范围:0.4-0.8
3. 调D值
- 在P值确定后调整D
- 增加D可以减少震荡
- 推荐范围:0.05-0.2
4. 调I值
- 最后调整I,消除稳态偏差
- 值过大会导致缓慢震荡
- 推荐范围:0.02-0.1
调参技巧
- 一次只调一个参数,记录每次调整的效果
- 小步迭代,每次调整幅度不超过20%
- 测试环境一致,避免风的影响
- 使用日志功能,记录飞行数据便于分析
进阶功能扩展
1. 加装GPS模块实现位置保持
硬件连接:
ESP32          GPS模块(如NEO-6M)
3.3V    →      VCC
GND     →      GND
GPIO16  →      TX
GPIO17 → RX功能实现:
- 固定位置悬停(精度±2米)
- 自动返航
- 航线飞行
2. 添加摄像头实现FPV
硬件选择:
- OV2640摄像头模块(支持JPEG压缩)
- 或使用ESP32-CAM替代
注意事项:
- 摄像头会增加重量,需要更大电机
- WiFi视频延迟约200-500ms
- 建议使用专用FPV模块
3. 集成蓝牙手柄控制
硬件:PS4或Xbox One手柄
实现步骤:
- ESP32启用蓝牙HID模式
- 配对游戏手柄
- 映射摇杆到飞行控制
优势:
- 比手机控制更精确
- 手感更好,适合长时间飞行
- 支持震动反馈
飞行安全与法规
安全飞行检查清单
飞行前:
- 检查螺旋桨是否安装正确(正反桨)
- 确认电池电量充足(>80%)
- 测试电机转向
- 校准IMU传感器
- 检查WiFi连接稳定性
飞行中:
- 保持在视线范围内
- 远离人群和障碍物
- 注意电池电量,预留20%返航电量
- 避免强风环境(>5级风)
中国无人机法规要点
2024年最新规定:
- 重量<250g:无需实名登记
- 飞行高度<120m:免申请空域
- 禁飞区域:机场周边、军事设施、政府机关
- 必须购买第三方责任险(推荐)
建议:
- 下载”UOM”APP查询禁飞区
- 加入当地无人机爱好者群,了解本地政策
- 遵守”先观察,后飞行”原则
常见故障排除表
| 问题 | 可能原因 | 解决方案 |
|---|---|---|
| 起飞后快速翻滚 | 螺旋桨装反 | 检查正反桨方向 |
| 飞行时剧烈抖动 | PID参数不当 | 重新调参,降低P值 |
| 无法连接WiFi | 热点未启动 | 检查固件日志,重启ESP32 |
| 电机不转 | ESC未校准 | 执行ESC校准程序 |
| 续航时间短 | 电池老化或过重 | 更换电池,减轻重量 |
| 传感器数据漂移 | 温度变化或震动 | 重新校准,加装减震 |
| 飞行高度不稳 | 气压计受干扰 | 加装海绵保护,或改用超声波 |
常见问题解答(FAQ)
Q1:ESP32无人机能飞多高?飞多远?
飞行高度:
- 基础配置:5-10米(受限于WiFi信号和电池容量)
- 加装气压传感器后:可达20-30米
- 理论极限:50米(受WiFi信号范围限制)
飞行距离:
- 室内环境:10-20米
- 户外空旷:30-50米(WiFi直连)
- 使用433MHz模块:可达100-200米(需额外硬件)
Q2:飞行不稳定,总是漂移怎么办?
排查步骤:
- 检查传感器校准 - 确保MPU6050读数在合理范围
- 硬件检查 - 电机对称安装、螺旋桨正确安装、电池居中放置
- 软件调优 - 调整PID参数、启用传感器滤波
- 环境因素 - 避免有风环境、远离电磁干扰源
Q3:WiFi连接不稳定,经常断开?
解决方案:
- 修改ESP32 WiFi信道(避开拥挤信道)
- 加装外置WiFi天线(增益3-5dBi)
- 保持手机和无人机在同一水平面
- 避免金属障碍物遮挡
总结与下一步
用ESP32打造无人机是一个循序渐进的过程:
第一阶段(1-2周):完成硬件组装,烧录固件,实现基础飞行 第二阶段(2-4周):调试PID参数,优化飞行稳定性 第三阶段(1-2月):扩展高级功能(GPS、摄像头等) 第四阶段(持续):参加比赛、分享经验、持续改进
推荐学习资源:
- ESP-Drone官方文档:https://docs.espressif.com/projects/espressif-esp-drone/
- B站教程:搜索”ESP32无人机”
- GitHub社区:提问和分享项目进展
最后的建议:
- 从小做起,先实现基础功能
- 记录每个步骤,方便回溯问题
- 加入社区,不要单打独斗
- 享受过程,失败是成功的一部分
祝你的ESP32无人机项目成功!如果遇到问题,欢迎在评论区讨论。
相关资源: