 嵌入式开发
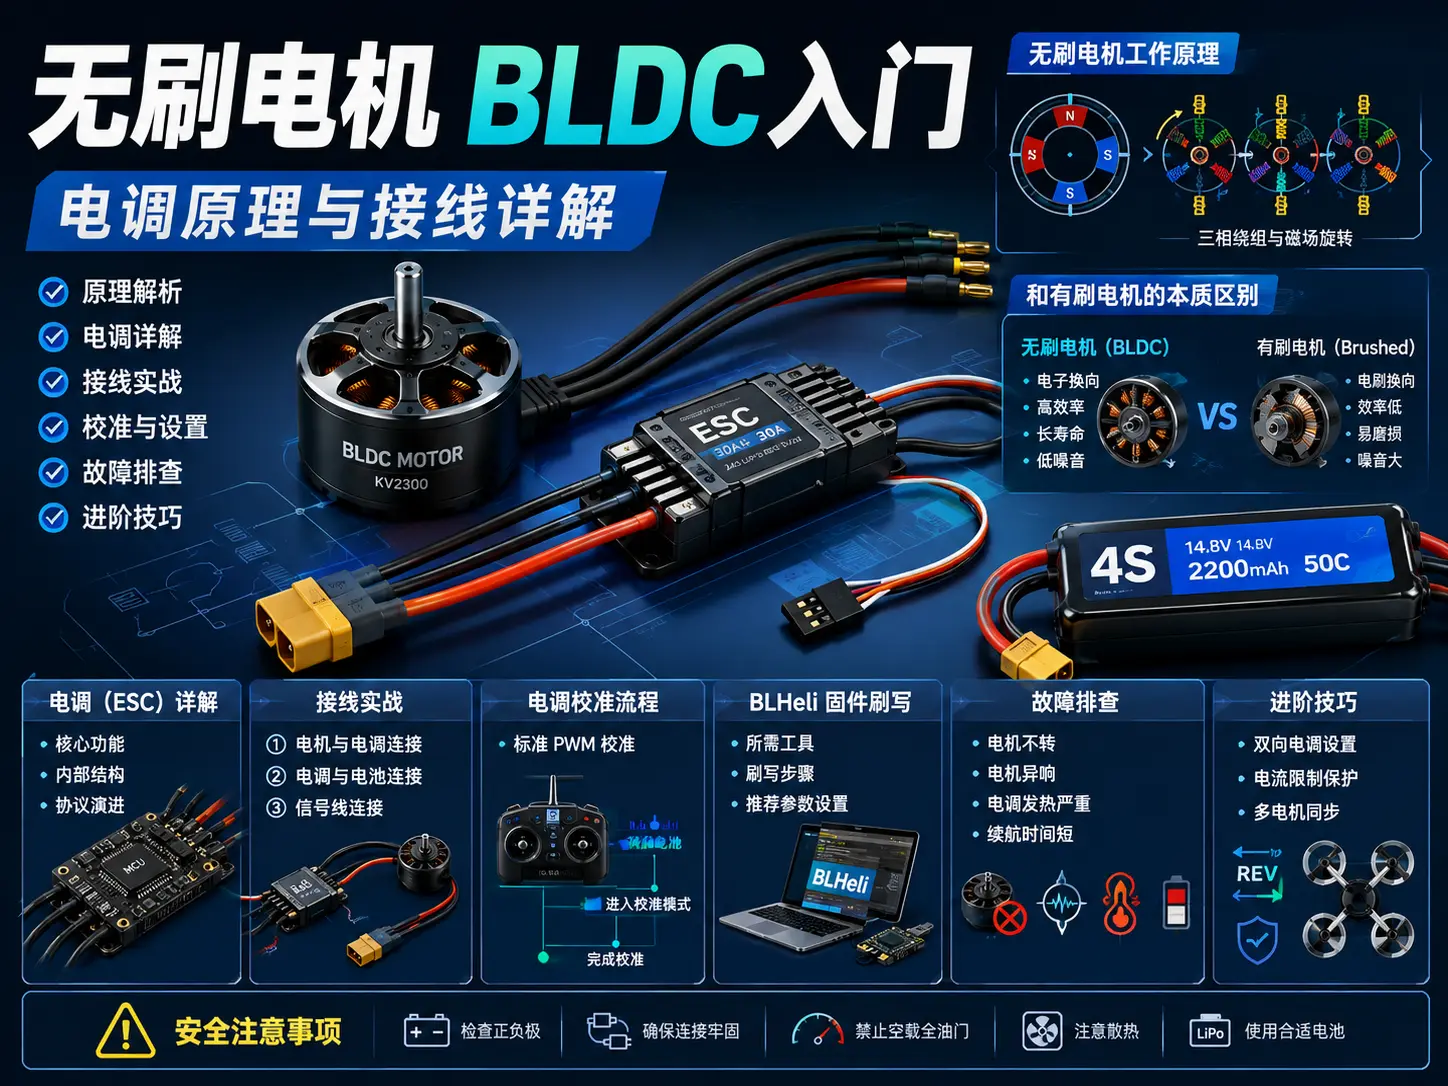
无刷电机 BLDC 入门:电调原理与接线详解
为什么选择无刷电机?
如果你玩过无人机、遥控车或者电动工具,一定听说过”无刷电机”这个词。相比传统的有刷电机,无刷电机(BLDC - Brushless Direct Current)寿命更长、效率更高、噪音更低。但很多人拿到手就懵了:这玩意儿怎么接线?电调是什么?PWM 信号怎么给?
今天我们就来把无刷电机和电调(ESC)那点事儿彻底搞明白。
硬件清单
| 部件 | 型号 | 价格 | 备注 |
|---|---|---|---|
| 无刷电机 | A2212 1000KV | ¥45 | 入门首选,适合 1045 桨 |
| 电调 ESC | GoodSky 30A | ¥35 | 支持 OneShot125 |
| 锂电池 | 3S 2200mAh | ¥65 | 11.1V 标准电压 |
| 遥控器 | FlySky FS-i6 | ¥280 | 6 通道足够入门 |
| 接收机 | FS-iA6B | ¥80 | 带 IBUS 协议 |
| 电源模块 | XT60 分电板 | ¥15 | 多电调供电 |
| 杜邦线 | 公对母 20cm | ¥5 | 信号连接 |
| 合计 | - | ¥525 | 入门套装 |
无刷电机工作原理
和有刷电机的本质区别
有刷电机靠碳刷和换向器机械换向,时间长了碳刷磨损就得换。无刷电机反过来:线圈在定子上不动,磁铁在转子上旋转,靠电子换向。
简单说就是:把机械换向变成了电子换向。
三相绕组与磁场旋转
无刷电机内部有三组线圈(A/B/C 三相),电调按顺序给这三相通电,产生旋转磁场,带动转子磁铁跟着转。
通电顺序:A+ → B- → A- → C+ → B+ → C- → 循环这个顺序每秒切换几千次,电机就转起来了。KV 值越高的电机,每伏特电压转速越快。
电调(ESC)详解
电调的核心功能
电调全称 Electronic Speed Controller,它干三件事:
-
将直流电转换为三相交流电:电池提供的是直流电(DC),而无刷电机需要三相交流电(AC)来驱动。电调内部的 MOSFET 桥负责这个转换。
-
根据控制信号调节转速:通过接收来自飞控或接收机的 PWM/DShot 信号,电调精确控制三相电的切换频率和占空比,从而调节电机转速。
-
提供稳定的 5V 供电(BEC):大多数电调内置 BEC(Battery Eliminator Circuit),可以从动力电池降压输出 5V,直接给飞控和接收机供电,省去额外电池。
电调内部结构
拆开一个 30A 电调,你会看到:
-
MCU:通常是 8 位单片机,跑换向算法
-
MOSFET:6 个组成三相桥,每个电调 6 个
-
BEC:5V 稳压输出,给飞控/接收机供电
-
电容:滤波稳压,防止电压尖峰
电调协议演进
| 协议 | 刷新率 | 延迟 | 适用场景 |
|---|---|---|---|
| PWM | 50-490Hz | 高 | 入门练习 |
| OneShot125 | 8kHz | 中 | 竞速无人机 |
| OneShot42 | 24kHz | 低 | 专业竞速 |
| DShot600 | 600kHz | 极低 | 顶级竞速 |
| DShot1200 | 1200kHz | 最低 | F7 飞控 |
入门建议先用标准 PWM,熟悉了再升级 OneShot 或 DShot。
接线实战
第一步:电机与电调连接
无刷电机三根线随便接!接反了只会反转,不会烧机。如果发现转向反了,交换任意两根线即可。
# 电调三线 → 电机三线
电调黄线 → 电机任意一线
电调蓝线 → 电机任意一线
电调绿线 → 电机任意一线注意:用热缩管包好焊点,防止短路。
第二步:电调与电池连接
电调的两根粗线(红 + 黑 -)接电池。3S 锂电池标称 11.1V,满电 12.6V。
电池 XT60 公头 → 电调 XT60 母头
红线(+)→ 红线(+)
黑线(-)→ 黑线(-)警告:正负极绝对不能接反!瞬间烧毁电调。
第三步:信号线连接
电调的信号线(通常是白色或黄色)接飞控或接收机的 PWM 输出。
电调信号线 → 飞控 MOTOR1 焊盘
电调红线(5V)→ 飞控 5V(如果飞控供电)
电调黑线(GND)→ 飞控 GND
如果是多电调系统(如四旋翼),每个电调的信号线分别接飞控的 M1/M2/M3/M4。
电调校准流程
新电调到手必须先校准油门行程,否则可能无法启动或转速异常。
标准 PWM 电调校准
# 校准步骤(以 GoodSky 30A 为例)

1. 电池断开,电调信号线接接收机通道 1
2. 遥控器油门推到最高(100%)
3. 接通电池,电调发出"滴 - 滴"两声
4. 2 秒内将油门拉到最低(0%)
5. 电调发出"滴 - 滴 - 滴"三声,校准完成
6. 轻推油门,电机应平滑启动
常见问题
问题 1:电调一直”滴滴滴”报警
-
原因:油门没归零或校准失败
-
解决:重新校准,确保油门最低位
问题 2:电机抖动不转
-
原因:相位识别失败或负载过大
-
解决:检查接线,卸下螺旋桨再测试
问题 3:只有一个方向转
-
原因:电调单向模式
-
解决:某些电调支持双向,需特殊设置
BLHeli 固件刷写
原厂电调固件功能有限,推荐刷写 BLHeli 固件解锁更多功能。
所需工具
-
BLHeliSuite 软件(Windows)
-
USB 转 TTL 模块(CP2102 或 CH340)
-
电调编程线(3 针杜邦线)
刷写步骤
# 通过 BLHeliSuite 刷写

1. 电调 GND/SIG/+5V 接 TTL 模块
2. TTL 模块 USB 接电脑
3. 打开 BLHeliSuite,选择接口
4. 点击"Read Setup"读取当前固件
5. 选择"Flash BLHeli"刷写新版本
6. 刷写完成后点击"Write Setup"保存配置
推荐参数设置
Motor Direction: Normal
Motor Timing: Auto (或 Medium)
Startup Power: 0.030 (柔和启动)
Startup RPM: 400 (适合大桨)
RPM Power Protection: Enabled
Demag Compensation: High
故障排查手册
电机不转
| 现象 | 可能原因 | 解决方法 |
|---|---|---|
| 完全无反应 | 电池没电/断路 | 测量电池电压 |
| 电调报警 | 油门未归零 | 重新校准油门 |
| 电机抖动 | 相位错误 | 交换任意两相线 |
| 一转就停 | 过流保护 | 检查是否卡死/负载过大 |
电机异响
高频啸叫:PWM 频率问题,尝试调整 Motor Timing 咔咔声:轴承损坏或磁铁脱落,更换电机 嗡嗡声:低 KV 电机配高电压,检查 KV 值匹配
电调发热严重
-
电调安培数不够:电机实际工作电流超过电调额定值。30A 电调配大桨或高 KV 电机时容易过载,建议留出 20%-30% 余量。
-
散热不良:电调被密封在机壳内、没有气流经过。确保电调周围有通风空间,必要时加装散热片或用小风扇直吹。
-
Motor Timing 设置过高: timing 过大会导致换向效率下降、发热增加。用 BLHeli 将 timing 调回 Auto 或 Medium 试试。
续航时间短
-
检查螺旋桨是否匹配(大桨配低 KV)
-
电池老化容量衰减
-
电调效率低(换支持 OneShot 的)
进阶技巧
双向电调设置
某些应用(如机器人底盘)需要电机正反转。BLHeli 支持双向模式:
Bidirectional Mode: On
Deadband: 3μs
设置后,油门中位停止,向前正转,向后反转。
电流限制保护
在 BLHeli 中设置电流限制,防止烧毁:
Current Limit: 25A (略低于电调额定值)
Thermal Throttling: Enabled
电调会自动限制输出电流,保护电机和电池。
多电机同步
四旋翼无人机需要四个电机严格同步。使用 DShot 数字协议可以消除 PWM 抖动:
Protocol: DShot600
Telemetry: Enabled (需要飞控支持)
带遥测的电调可以回传转速、温度、电流数据。
安全注意事项
-
测试时务必卸下螺旋桨! 这是最重要的一条。调试电调、刷写固件或校准油门时,电机可能突然启动,螺旋桨会造成严重割伤。
-
锂电池严禁过放过充:单节锂电电压低于 3.3V 会永久损坏,满电 4.2V 过充会起火爆炸。请使用专用平衡充电器,不要无人看管充电。
-
接线前检查正负极:电池正负极接反会瞬间烧毁电调,甚至引发锂电池短路起火。接线后先目视确认一遍再通电。
-
焊接时做好绝缘防护:电调与电机、电池的连接点必须用热缩管或绝缘胶带包好,裸露焊点在振动中可能短路。
-
远离易燃物测试:首次通电测试应在空旷桌面进行,远离纸张、布料等易燃材料。锂电池万一短路起火,身边备好灭火沙或灭火器。
总结
无刷电机系统看似复杂,其实核心就三点:
-
电调是灵魂:它负责将电池直流电转换为三相交流电,并根据控制信号精确调节转速。选对电调(电流留余量、协议匹配飞控)比选电机更重要。
-
接线不求人:电机三根线随便接,反了交换任意两根即可;信号线按飞控标识对应;电池正负极绝对不能反。
-
调试靠耐心:新电调到手先校准油门行程,再刷 BLHeli 固件解锁高级功能,遇到问题按故障排查表逐步排除。
掌握这些基础知识后,你就可以放心地玩无人机、电模或者 DIY 电动工具了。遇到问题时,按本文的故障排查表一步步检查,90% 的问题都能解决。
希望这篇博客文章对您有所帮助!
无刷电机高级应用
1. FOC(磁场定向控制)
FOC 是无刷电机控制的高级算法,可以实现更平滑的控制和更高的效率:
FOC 原理:
传统六步换向:
- 每60度电角度切换一次
- 转矩波动较大
- 效率约85-90%

FOC控制:
- 连续控制磁场方向
- 转矩波动极小
- 效率可达95%+
- 低速性能优异
FOC 实现框架:
// FOC 控制核心
typedef struct {
    float ia, ib, ic;      // 三相电流
    float alpha, beta;     // Clarke变换
    float d, q;            // Park变换
    float vd, vq;          // d-q轴电压
    float valpha, vbeta;   // 反Park变换
    float angle;           // 转子角度
} FOC_Data;

// Clarke变换(abc → αβ)
void clarke_transform(float ia, float ib, float *alpha, float *beta) {
    *alpha = ia;
    *beta = (ia + 2 * ib) / sqrt(3);
}

// Park变换(αβ → dq)
void park_transform(float alpha, float beta, float angle, float *d, float *q) {
    *d = alpha * cos(angle) + beta * sin(angle);
    *q = -alpha * sin(angle) + beta * cos(angle);
}

// 反Park变换(dq → αβ)
void inverse_park(float d, float q, float angle, float *alpha, float *beta) {
    *alpha = d * cos(angle) - q * sin(angle);
    *beta = d * sin(angle) + q * cos(angle);
}

// SVPWM(空间矢量PWM)
void svpwm(float valpha, float vbeta, float *duty_a, float *duty_b, float *duty_c) {
    // 实现空间矢量调制
    // ...
}
SimpleFOC 库使用:
#include <SimpleFOC.h>
// 电机参数
BLDCMotor motor = BLDCMotor(7); // 7对极
BLDCDriver3PWM driver = BLDCDriver3PWM(9, 5, 6, 8); // PWM引脚,使能引脚
// 编码器
Encoder encoder = Encoder(2, 3, 2048); // A, B, CPR
// 电流传感器
InlineCurrentSense current_sense = InlineCurrentSense(0.01, 50.0, A0, A2);
// 控制器
Commander command = Commander(Serial);
void doTarget(char* cmd) { command.scalar(&motor.target, cmd); }
void setup() {
// 初始化编码器
encoder.init();
encoder.enableInterrupt(doA);
encoder.enableInterrupt(doB);
// 初始化电流传感器
current_sense.init();
// 初始化电机
motor.linkSensor(&encoder);
motor.linkDriver(&driver);
motor.linkCurrentSense(¤t_sense);
// FOC控制类型
motor.foc_modulation = FOCModulationType::SpaceVectorPWM;
motor.controller = MotionControlType::torque;
// PID参数
motor.PID_velocity.P = 0.2;
motor.PID_velocity.I = 20;
motor.PID_velocity.D = 0;
// 限制
motor.voltage_limit = 12;
motor.current_limit = 2;
// 初始化
driver.init();
motor.init();
// 校准编码器
motor.initFOC();
// 添加命令
command.add('T', doTarget, "target voltage");
Serial.begin(115200);
}
void loop() {
motor.loopFOC();
motor.move();
command.run();
}2. 无传感器控制
无传感器控制不需要编码器或霍尔传感器,通过反电动势检测转子位置:
反电动势检测原理:
当电机旋转时,未通电的相会产生反电动势(BEMF):
BEMF = Ke × ω

其中:
- Ke:反电动势常数
- ω:角速度

通过检测过零点,可以确定转子位置实现方法:
// 反电动势过零点检测
void bemf_zero_crossing_detection(void) {
    // 读取三相电压
    float va = ADC_Read(PHASE_A);
    float vb = ADC_Read(PHASE_B);
    float vc = ADC_Read(PHASE_C);

    // 计算虚拟中性点
    float vneutral = (va + vb + vc) / 3.0;

    // 检测未通电相的反电动势
    float bemf = vc - vneutral;

    // 过零点检测
    if (bemf_crosses_zero(bemf)) {
        // 更新换向时刻
        commutation_angle += 60;  // 电角度
    }
}

// 启动算法(开环启动)
void sensorless_startup(void) {
    // 1. 初始定位
    align_rotor();

    // 2. 开环加速
    for (int speed = 0; speed < MIN_BEMF_SPEED; speed += 10) {
        set_pwm_duty(speed);
        delay(50);
    }

    // 3. 切换到闭环
    enable_bemf_detection();
}
3. 再生制动
无刷电机可以作为发电机使用,实现再生制动:
原理:
当电机减速时:
- 动能 → 电能
- 电能回馈到电池或消耗在电阻上
- 实现制动效果

能量回收效率:60-80%实现代码:
class RegenerativeBrake {
private:
    BLDCMotor* motor;
    float brake_threshold;  // 制动阈值
    float max_charge_current;  // 最大充电电流

public:
    void enable_braking(float target_speed) {
        float current_speed = motor->shaftVelocity();

        if (current_speed > target_speed + brake_threshold) {
            // 启用再生制动
            motor->controller = MotionControlType::torque;

            // 计算制动转矩(负值)
            float brake_torque = -(current_speed - target_speed) * Kp;

            // 限制充电电流
            brake_torque = max(brake_torque, -max_charge_current);

            motor->target = brake_torque;
        }
    }
};
4. 多电机同步
在机器人和CNC应用中,需要同步多个无刷电机:
同步策略:
class MultiMotorSync {
private:
    BLDCMotor* motors[4];
    float target_positions[4];

public:
    void set_trajectory(float pos1, float pos2, float pos3, float pos4) {
        target_positions[0] = pos1;
        target_positions[1] = pos2;
        target_positions[2] = pos3;
        target_positions[3] = pos4;
    }

    void update() {
        // 同步更新所有电机
        for (int i = 0; i < 4; i++) {
            motors[i]->move(target_positions[i]);
        }
    }

    void calibrate_sync() {
        // 校准电机间的相位关系
        // 确保所有电机同时启动和停止
    }
};应用场景:
- 四轴飞行器:4个电机精确同步
- 机械臂:多关节协调运动
- CNC机床:XYZ轴同步
- 打印机器人:多轴联动
5. 故障预测和维护
通过监测电机参数,可以预测故障:
监测参数:
class MotorHealthMonitor {
private:
    float temperature_history[100];
    float current_history[100];
    float vibration_history[100];

public:
    struct HealthStatus {
        float temperature_avg;
        float current_rms;
        float vibration_level;
        bool bearing_warning;
        bool winding_warning;
    };

    HealthStatus analyze() {
        HealthStatus status;

        // 温度分析
        status.temperature_avg = calculate_average(temperature_history);

        // 电流分析(检测不平衡)
        status.current_rms = calculate_rms(current_history);

        // 振动分析(轴承磨损)
        status.vibration_level = calculate_vibration(vibration_history);

        // 故障判断
        status.bearing_warning = status.vibration_level > BEARING_THRESHOLD;
        status.winding_warning = check_current_imbalance();

        return status;
    }

    void log_data(float temp, float current, float vibration) {
        // 记录数据用于趋势分析
        shift_array(temperature_history, temp);
        shift_array(current_history, current);
        shift_array(vibration_history, vibration);
    }
};预测性维护指标:
| 参数 | 正常范围 | 警告阈值 | 危险阈值 |
|---|---|---|---|
| 温度 | <60°C | 70°C | 85°C |
| 电流不平衡 | <5% | 10% | 20% |
| 振动 | <2mm/s | 5mm/s | 10mm/s |
| 绝缘电阻 | >100MΩ | 10MΩ | 1MΩ |
无刷电机选型指南
1. 应用场景选型
无人机:
- 推荐:外转子无刷电机
- KV值:800-1200KV(多旋翼)
- 特点:高扭矩、轻量化
- 品牌推荐:T-Motor、SunnySky、BrotherHobby
电动车:
- 推荐:轮毂电机或中置电机
- 功率:250W-3000W
- 特点:高扭矩、防水防尘
- 品牌推荐:Bafang、Golden Motor
机器人:
- 推荐:内转子无刷电机
- 特点:高精度、快速响应
- 配套:编码器+FOC控制器
- 品牌推荐:Maxon、Faulhaber
工业设备:
- 推荐:伺服无刷电机
- 特点:高精度、高可靠性
- 配套:专用伺服驱动器
- 品牌推荐:安川、三菱、西门子
2. 参数计算
扭矩计算:
所需扭矩 = 负载扭矩 + 加速扭矩

负载扭矩 = F × r
(F:负载力,r:力臂)

加速扭矩 = J × α
(J:转动惯量,α:角加速度)功率计算:
机械功率 = 扭矩 × 角速度
P_mech = T × ω

电功率 = 电压 × 电流
P_elec = V × I

效率 = 机械功率 / 电功率
η = P_mech / P_elecKV值选择:
KV = 空载转速 / 电压

示例:
- 电池电压:12V
- 目标转速:6000 RPM
- 所需KV值:6000 / 12 = 500KV

注意:
- 高KV:高转速、低扭矩
- 低KV:低转速、高扭矩
3. 成本分析
无刷电机系统成本构成:
| 组件 | 成本占比 | 说明 |
|---|---|---|
| 电机本体 | 40-60% | 主要成本 |
| 电调 | 20-30% | 功率匹配 |
| 控制器 | 10-20% | MCU+驱动 |
| 传感器 | 5-10% | 编码器/霍尔 |
| 其他 | 5-10% | 连接器、线材 |
成本优化建议:
- 批量采购:100+数量可降低20-30%成本
- 国产替代:性能接近,价格低50%
- 集成方案:电机+电调一体化,降低总成本
- 标准化:使用标准规格,减少定制成本
总结
无刷电机技术已经非常成熟,应用范围从消费电子到工业设备无处不在。掌握无刷电机的原理和应用,对于电子工程师和创客来说是一项非常有价值的技能。
核心要点回顾:
- 结构决定性能:内转子适合高速,外转子适合高扭矩
- 电调是关键:选择合适的电调比选择电机更重要
- 控制算法:六步换向简单,FOC高效但复杂
- 应用场景:根据需求选择合适的电机类型和规格
- 故障排查:系统化方法,从简单到复杂
学习路径建议:
- 从有刷电机开始,理解基本原理
- 学习无刷电机结构和换向原理
- 实践六步换向控制
- 进阶学习FOC算法
- 探索无传感器控制
- 应用到实际项目中
希望这篇详细的无刷电机指南能帮助你深入理解这项技术,并在实际项目中取得成功!
相关资源: