 单板计算机
新一代微控制器:深入了解 Raspberry Pi RP2350
Raspberry Pi RP2350 是 Raspberry Pi 推出的新一代微控制器,它在上一代 RP2040 的基础上进行了重大改进。本文将深入探讨 RP2350 的功能特性、与 RP2040 的比较、A 和 B 型板的差异、开发选择和限制、GPIO 引脚特点以及应用案例,特别关注 USB 主机和设备模拟相关的例子。
1. RP2350 的功能特性
RP2350 是一款强大的微控制器,具有以下关键特性:
-
双核架构:RP2350 搭载了双核 Arm Cortex-M33 处理器或 Hazard3 RISC-V 处理器,运行频率高达 150 MHz,性能远超 RP2040。
-
丰富的内存:它拥有 520 kB 的片上 SRAM,分为 10 个独立的存储区,并支持通过专用 QSPI 总线连接高达 16 MB 的外部 QSPI 闪存/PSRAM,此外还可通过可选的第二个芯片选择连接额外的 16 MB 闪存/PSRAM。
-
多功能外设:RP2350 集成了丰富的外设,包括 2 个 UART、2 个 SPI 控制器、2 个 I2C 控制器、24 个 PWM 通道、支持主机和设备模式的 USB 1.1 控制器和 PHY、12 个 PIO 状态机以及 1 个 HSTX 外设。
-
片上电源管理:它内置了开关模式电源,可生成内核电压。
-
灵活的封装选项:RP2350 提供 QFN-80 (10 × 10 mm) 和 QFN-60 (7 × 7 mm) 两种封装选择,并有带和不带封装内闪存的版本。
2. 与 RP2040 的比较
与上一代 RP2040 相比,RP2350 具有以下优势:
-
更高的时钟频率:RP2350 的时钟频率为 150 MHz,而 RP2040 为 133 MHz。
-
更多的引脚和 GPIO:RP2350 B 型号具有 80 个引脚和 48 个 GPIO,而 RP2040 只有 40 个引脚和 26 个 GPIO。
-
更大的内存容量:RP2350 集成了 520 KB 的 SRAM,而 RP2040 只有 264 KB。 此外,RP2354 型号还内置了 2 MB 闪存,而 RP2040 则需要外部闪存芯片。
-
更多的模拟输入:RP2350 B 型号具有 8 个模拟输入,而 RP2040 和 RP2350 A 型号只有 4 个。
-
更强大的内核:RP2350 采用了 Arm Cortex-M33 内核,它基于 Armv8-M 架构,支持硬件除法和更多 32 位指令,性能和功耗都优于 RP2040 的 Arm Cortex-M0+ 内核。
-
增强的安全性:Cortex-M33 内核增强了安全性,更适合物联网应用。
3. RP2350 A 和 B 型板的区别
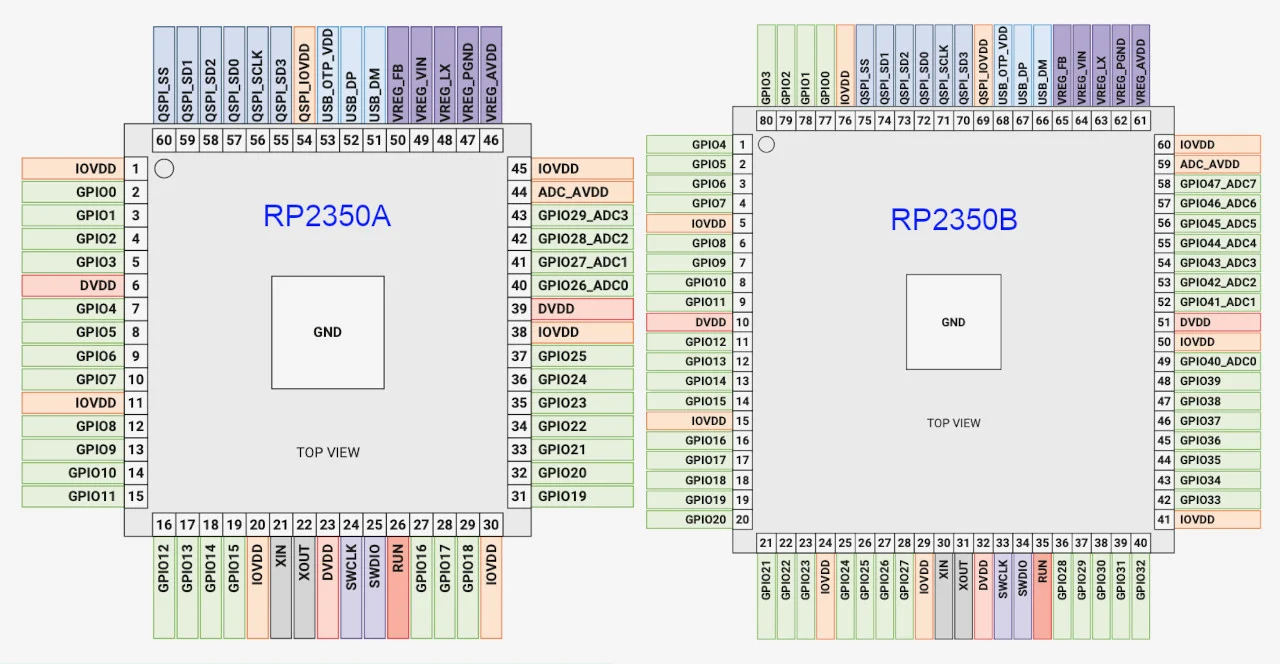
RP2350 分为 A 和 B 两个型号,主要区别在于封装尺寸、引脚数量和 GPIO 数量:
-
RP2350A 采用 QFN-60 封装,具有 60 个引脚和 30 个 GPIO。
-
RP2350B 采用 QFN-80 封装,具有 80 个引脚和 48 个 GPIO。
此外,B 型号还具有 8 个模拟输入,而 A 型号只有 4 个。 选择哪种型号取决于项目的具体需求,如果需要更多的 GPIO 或模拟输入,则应选择 B 型号。
4. 开发选择和限制
RP2350 的开发工具和软件支持非常丰富,但也存在一些限制:
-
官方 SDK:Raspberry Pi 提供了官方 SDK,支持使用 C/C++、MicroPython 和 CircuitPython 等语言进行开发。
-
VS Code 集成:推荐使用 Visual Studio Code 进行开发,它提供了 Raspberry Pi Pico 扩展,可以方便地创建、编译和调试项目。
-
启动过程复杂:RP2350 的启动过程比 RP2040 复杂得多,需要仔细研究数据手册才能理解。
-
工具链差异:RP2350 的工具链与 RP2040 不同,需要安装新的编译器和调试器。
-
裸机编程挑战:由于启动过程和工具链的差异,进行裸机编程比较困难,需要深入了解芯片架构和启动流程。
5. RP2350 GPIO 的引脚特点
RP2350 的 GPIO 引脚具有以下特点:
-
多功能性:每个 GPIO 引脚都可以连接到多种内部外设,也可以通过软件直接控制。
-
模拟输入功能:部分 GPIO 引脚具有模拟输入功能,可以连接到 ADC 进行电压采样。
-
可配置性:GPIO 引脚的方向、输出电平和输入电平都可以通过 GPIO 控制寄存器进行配置。
-
隔离寄存器:RP2350 新增了隔离寄存器,可以在低功耗状态下保存焊盘状态,由软件清除。
6. 应用案例
RP2350 适用于各种应用场景,以下是一些与 USB 主机和设备模拟相关的例子:
- USB 主机:RP2350 可以作为 USB 主机,连接 USB 设备,例如键盘、鼠标、U 盘等。它可以通过 USB 控制器和 PHY 与这些设备通信,并通过软件控制数据传输。
例如,可以将 RP2350 连接到 U 盘,读取存储在 U 盘上的文件,并将文件内容显示在 LCD 屏幕上。
- 还可以将 RP2350 连接到键盘,读取键盘输入,并将输入内容发送到另一个设备,例如电脑或手机。
USB 设备模拟:RP2350 可以模拟各种 USB 设备,例如 HID 设备、串口设备、大容量存储设备等。它可以通过 USB 控制器和 PHY 与主机通信,并通过软件模拟设备的行为。
-
例如,可以将 RP2350 模拟成一个 HID 设备,例如鼠标,并将 RP2350 上的传感器数据发送到电脑,控制电脑上的鼠标指针。
-
还可以将 RP2350 模拟成一个串口设备,将 RP2350 上的 UART 数据发送到电脑,实现与电脑的串口通信。
RP2350 是一款功能强大且灵活的微控制器,它为各种应用场景提供了无限的可能性。 相信随着 RP2350 生态系统的不断发展,我们将看到更多基于 RP2350 的创新应用。
开发环境搭建
使用Arduino IDE开发
安装步骤:
- 添加开发板支持:
Arduino IDE → 文件 → 首选项 → 附加开发板管理器网址
添加: https://github.com/earlephilhower/arduino-pico/releases/download/global/package_rp2040_index.json- 安装开发板包:
工具 → 开发板 → 开发板管理器
搜索 "RP2040" 或 "Raspberry Pi Pico"
安装 "Raspberry Pi Pico/RP2040"- 选择开发板:
工具 → 开发板 → Raspberry Pi Pico
工具 → 端口 → 选择正确的串口基础示例代码:
// LED闪烁
void setup() {
  pinMode(LED_BUILTIN, OUTPUT);
  Serial.begin(115200);
}

void loop() {
  digitalWrite(LED_BUILTIN, HIGH);
  delay(1000);
  digitalWrite(LED_BUILTIN, LOW);
  delay(1000);
  Serial.println("Hello RP2350!");
}
使用C/C++ SDK开发
环境准备:
# 安装依赖(Ubuntu/Debian)
sudo apt update
sudo apt install cmake gcc-arm-none-eabi libnewlib-arm-none-eabi build-essential

# 克隆SDK
git clone https://github.com/raspberrypi/pico-sdk.git
cd pico-sdk
git checkout master

# 设置环境变量
export PICO_SDK_PATH=/path/to/pico-sdk创建项目:
mkdir my_project && cd my_project

cat > CMakeLists.txt << 'CMAKE'
cmake_minimum_required(VERSION 3.13)
include($ENV{PICO_SDK_PATH}/external/pico_sdk_import.cmake)
project(my_project C CXX ASM)
set(CMAKE_C_STANDARD 11)
set(CMAKE_CXX_STANDARD 17)
pico_sdk_init()
add_executable(my_project main.c)
pico_add_extra_outputs(my_project)
target_link_libraries(my_project pico_stdlib)
CMAKE

cat > main.c << 'C'
#include "pico/stdlib.h"

int main() {
    stdio_init_all();
    const uint LED_PIN = 25;
    gpio_init(LED_PIN);
    gpio_set_dir(LED_PIN, GPIO_OUT);

    while (true) {
        gpio_put(LED_PIN, 1);
        sleep_ms(1000);
        gpio_put(LED_PIN, 0);
        sleep_ms(1000);
    }
    return 0;
}
C编译和烧录:
mkdir build && cd build
cmake ..
make

# 按住BOOTSEL按钮,连接USB,将.uf2文件拖拽到RPI-RP2磁盘
使用Python开发(MicroPython)
安装MicroPython固件:
- 下载MicroPython UF2固件:https://micropython.org/download/RPI_PICO2/
- 按住BOOTSEL按钮,连接USB
- 将UF2文件拖拽到RPI-RP2磁盘
使用Thonny IDE:
# 安装Thonny
sudo apt install thonnyMicroPython示例:
# LED闪烁
from machine import Pin
import time

led = Pin(25, Pin.OUT)
while True:
    led.toggle()
    time.sleep(1)
# ADC读取
from machine import ADC, Pin
import time
adc = ADC(26) # GP26
while True:
value = adc.read_u16()
voltage = value * 3.3 / 65535
print(f"ADC: {value}, Voltage: {voltage:.2f}V")
time.sleep(0.5)高级功能应用
PIO(可编程IO)应用
PIO是RP2350的独特功能,允许用户自定义硬件状态机来处理IO操作。
应用案例:
- WS2812 LED驱动:
#include "hardware/pio.h"
#include "ws2812.pio.h"

#define LED_PIN 16
PIO pio = pio0;
uint sm = pio_claim_unused_sm(pio, true);
uint offset = pio_add_program(pio, &ws2812_program);
ws2812_program_init(pio, sm, offset, LED_PIN, 800000, false);

// 发送颜色数据
uint32_t color = 0xFF0000;  // 红色
pio_sm_put_blocking(pio, sm, color << 8);- 自定义通信协议:
.pio
.program custom_uart
.side_set 1

wrap_target
    set x, 7
    set pins, 0
    side 0
bitloop:
    out pins, 1
    side 1 [2]
    jmp x-- bitloop
    set pins, 1
    side 0 [2]
wrap
安全特性
Secure Boot配置:
// 在CMakeLists.txt中启用
pico_set_binary_type(my_project copy_to_ram)

# 生成签名密钥
openssl genrsa -out private_key.pem 2048
openssl rsa -in private_key.pem -pubout -out public_key.pem

# 签名固件
python3 sign_firmware.py --key private_key.pem --input app.bin --output app_signed.binTrustZone应用:
#include "hardware/structs/tz.h"

// 设置GPIO为非安全访问
tz_configure_gpio_nonsecure(15);

// 配置UART为非安全访问
tz_configure_peripheral_nonsecure(UART0_IRQn);
实战项目案例
项目1:USB HID键盘模拟器
功能:模拟USB键盘,实现自动输入
代码:
#include "tusb.h"
#include "bsp/board_api.h"

typedef struct {
    uint8_t modifier;
    uint8_t reserved;
    uint8_t keycode[6];
} keyboard_report_t;

void send_key(uint8_t keycode) {
    keyboard_report_t report = {0};
    report.keycode[0] = keycode;
    tud_hid_keyboard_report(0, 0, report.keycode);
    sleep_ms(100);

    report.keycode[0] = 0;
    tud_hid_keyboard_report(0, 0, report.keycode);
}

int main() {
    board_init();
    tusb_init();

    while (true) {
        tud_task();
        // 检测按钮并发送按键
    }
    return 0;
}
项目2:多通道数据采集系统
功能:8通道模拟信号采集,USB传输到PC
硬件:
- RP2350开发板
- CD4051模拟多路复用器
- 8路模拟信号输入
代码框架:
#include "hardware/adc.h"
#include "hardware/gpio.h"

#define MUX_PIN_0 16
#define MUX_PIN_1 17
#define MUX_PIN_2 18
#define ADC_PIN 26

void select_channel(uint8_t channel) {
    gpio_put(MUX_PIN_0, channel & 0x01);
    gpio_put(MUX_PIN_1, (channel >> 1) & 0x01);
    gpio_put(MUX_PIN_2, (channel >> 2) & 0x01);
    sleep_us(10);
}

void acquire_data(void) {
    adc_init();
    adc_gpio_init(ADC_PIN);
    adc_select_input(0);

    for (int ch = 0; ch < 8; ch++) {
        select_channel(ch);
        uint16_t value = adc_read();
        printf("Channel %d: %d\n", ch, value);
    }
}

int main() {
    stdio_init_all();

    // 初始化GPIO
    gpio_init(MUX_PIN_0);
    gpio_init(MUX_PIN_1);
    gpio_init(MUX_PIN_2);
    gpio_set_dir(MUX_PIN_0, GPIO_OUT);
    gpio_set_dir(MUX_PIN_1, GPIO_OUT);
    gpio_set_dir(MUX_PIN_2, GPIO_OUT);

    while (true) {
        acquire_data();
        sleep_ms(1000);
    }
    return 0;
}
性能优化技巧
内存优化
- 使用XIP(Execute In Place):
// 将常量数据放在Flash中
const uint8_t lookup_table[256] __attribute__((section(".rodata"))) = {
    // 数据...
};- 动态内存管理:
// 使用内存池而非malloc
#define POOL_SIZE 4096
static uint8_t memory_pool[POOL_SIZE];
static size_t pool_offset = 0;

void* pool_alloc(size_t size) {
    if (pool_offset + size > POOL_SIZE) return NULL;
    void* ptr = &memory_pool[pool_offset];
    pool_offset += size;
    return ptr;
}
功耗优化
- 使用睡眠模式:
#include "hardware/structs/scb.h"

void enter_sleep(void) {
    // 配置唤醒源
    // ...

    // 进入睡眠
    __wfi();  // Wait For Interrupt
}- 动态调整时钟频率:
#include "hardware/clocks.h"

// 降低系统时钟以节省功耗
set_sys_clock_khz(48000, true);  // 48MHz
常见问题解答
Q1:RP2350与RP2040代码兼容吗?
A:大部分代码兼容,但需要注意:
- PIO指令集有差异
- 新增的安全特性需要额外配置
- 部分寄存器地址不同
- 建议使用新版SDK
Q2:如何选择ARM Cortex-M33还是RISC-V?
A:
- ARM Cortex-M33:生态成熟,工具链完善,适合大多数应用
- RISC-V:开源架构,未来潜力大,适合研究和特定场景
Q3:如何调试PIO程序?
A:
- 使用PIOASM编译器预编译
- 通过调试器查看PIO状态机
- 使用逻辑分析仪观察IO波形
- 添加调试输出到UART
Q4:RP2350适合做音频处理吗?
A:
- 适合简单音频应用(I2S、PWM输出)
- 不适合复杂DSP(算力有限)
- 可以使用外部DAC提高音质
- 建议采样率不超过48kHz
学习资源推荐
官方资源
社区资源
教程和视频
- YouTube:搜索 “RP2350 tutorial”
- B站:搜索 “树莓派Pico”
- GitHub:搜索 “rp2350-examples”
书籍推荐
- 《Raspberry Pi Pico for Beginners》
- 《Getting Started with MicroPython on Raspberry Pi Pico》
- 《Embedded Systems with RP2040》
总结
RP2350是一款功能强大的微控制器,相比RP2040有显著提升:
核心优势:
- ✅ 更强的CPU性能(Cortex-M33 vs M0+)
- ✅ 翻倍的SRAM(520KB vs 264KB)
- ✅ 增强的安全特性(TrustZone、Secure Boot)
- ✅ 更多的PIO状态机(12个 vs 8个)
- ✅ AI加速能力(DSP扩展)
适用场景:
- 需要更高性能的应用
- 安全性要求高的场景
- 复杂IO控制需求
- 边缘AI推理
- USB设备和主机应用
开发建议:
- 从官方示例开始,熟悉基础功能
- 充分利用PIO进行创新IO设计
- 利用安全特性保护产品
- 参与社区,分享和学习经验
RP2350为嵌入式开发带来了更多可能性,相信随着生态系统的完善,会有更多创新应用涌现。开始你的RP2350之旅吧!
相关资源: